
MOCOPHYS
L'équipe MOCOPHYS développe des méthodes de modélisation dynamique et de commande robuste pour les systèmes complexes linéaires et non linéaires. En nous appuyant sur des approches énergétiques et entropiques, nous étudions les interactions entre les sous-systèmes multiphysiques et leur environnement. Nos recherches couvrent les systèmes à paramètres localisés et distribués, englobant la modélisation physique, la modélisation physique informée par les données, le développement d'outils numériques et l'implémentation de lois de commande. Les applications incluent la robotique souple et les systèmes micro-électromécaniques actionnés par des matériaux intelligents — tels que les actionneurs à base de polymères électroactifs (IPMC, piézoélectriques, HASEL, DEA) et les alliages à mémoire de forme — les plateformes de manipulation sans contact basées sur la diélectrophorèse, ainsi que les systèmes régis par la thermodynamique irréversible.
Contexte
De nombreux systèmes d'ingénierie (actionneurs souples, dispositifs de récupération d'énergie, transducteurs électromécaniques, mécanismes robotiques) impliquent l'interaction simultanée de phénomènes mécaniques, électriques, thermiques et chimiques. La description de ces interactions dans un cadre unifié et physiquement cohérent reste un défi. La théorie des systèmes port-hamiltoniens (PHS), apparue au début des années 1990, répond à ce défi en plaçant l'énergie stockée (l'hamiltonien) au cœur de la description du système et en représentant les interactions par des variables de port conjuguées en puissance, dont le produit définit la puissance échangée.Cette structure prend naturellement en compte les couplages multiphysiques et fournit des fonctions de Lyapunov pour l'analyse de stabilité.
Pour les systèmes à paramètres concentrés, tels que les mécanismes à corps rigides, la dynamique s'écrit sous la forme suivante :  où H(x) désigne l'hamiltonien, J(x) représente la matrice d'interconnexion antisymétrique et R(x) ≥ 0 est la matrice de dissipation.
La propriété de passivité qui en résulte joue un rôle central tant dans l'analyse des systèmes que dans la conception des systèmes de commande. Pour les systèmes répartis dans l'espace, tels que les structures flexibles, une formulation à dimension infinie basée sur les structures de Stokes-Dirac étend ces propriétés aux modèles à paramètres répartis, permettant d'obtenir des résultats de stabilité similaires grâce à la théorie des semi-groupes.
Ce cadre s'avère particulièrement pertinent pour les systèmes multiphysiques actionnés par des matériaux intelligents, tels que les actionneurs à base de polymères électroactifs (par exemple, les composites polymère-métal ioniques (IPMC), les actionneurs piézoélectriques, les actionneurs électrostatiques souples à amplification hydraulique (HASEL) et les actionneurs à élastomère diélectrique (DEA)), ainsi que les alliages à mémoire de forme, pour lesquels le couplage entre les domaines physiques est intrinsèque.En décrivant le stockage et la dissipation d'énergie au sein de chaque domaine et en les reliant entre eux par des ports, les modèles PHS offrent une représentation modulaire et cohérente.La propriété de passivité du PHS offre également un cadre naturel pour la conception des systèmes de commande.Dans le contrôle basé sur la passivité (PBC) — et plus précisément dans le contrôle par interconnexion (CbI) et dans le contrôle par interconnexion et attribution d'amortissement (IDA-PBC) —, l'énergie en boucle fermée est modelée de telle sorte que l'équilibre souhaité devienne un minimum stable d'un hamiltonien modifié, qui sert alors directement de fonction de Lyapunov. Il est également possible d'étendre ces systèmes à paramètres distribués, tant par le contrôle aux limites que par l'actionnement au sein du domaine, bien que cela soulève des difficultés mathématiques supplémentaires qui constituent toujours un domaine de recherche actif.
Les recherches actuelles portent également sur les systèmes régis par la thermodynamique irréversible, dans lesquels la production d'entropie est étroitement liée aux autres variables d'état, ce qui nécessite une extension du cadre de l'hamiltonien de port au-delà de sa formulation classique, qui ne prend en compte que l'énergie.
Objectifs et thématiques scientifiques
L'équipe MOCOPHYS se consacre au développement de cadres de modélisation fondés sur l'énergie et l'entropie, ainsi qu'à l'élaboration de stratégies de contrôle basées sur la passivité pour les systèmes multiphysiques non linéaires, en mettant particulièrement l'accent sur les systèmes à paramètres distribués et sur la validation expérimentale.
L'équipe MOCOPHYS s'articule autour des thèmes scientifiques suivants :
• La modélisation port-hamiltonienne des systèmes multiphysiques consiste à développer des modèles mathématiques structurés pour des systèmes dans lesquels les dynamiques mécaniques, électriques et thermiques sont fortement couplées. Dans le cadre de la théorie des ports hamiltoniens, les modèles sont construits en caractérisant le stockage et la dissipation d'énergie dans chaque domaine physique, puis en les assemblant au moyen d'interconnexions de ports préservant la puissance. Sont pris en compte aussi bien les systèmes à paramètres concentrés (régis par des équations différentielles ordinaires) que les systèmes à paramètres répartis (régis par des équations différentielles partielles sur des domaines spatiaux). On utilise à la fois des approches de modélisation fondées sur la physique et des approches basées sur les données et guidées par la physique. Une attention particulière est accordée aux actionneurs à polymères électroactifs (IPMC, piézoélectriques, HASEL, DEA), aux actionneurs à alliages à mémoire de forme et aux systèmes actionnés par diélectrophorèse, pour lesquels la structure de l'hamiltonien de Port offre une représentation modulaire et physiquement cohérente du couplage multiphysique sous-jacent.
• La discrétisation préservant la structure porte sur le développement de schémas numériques qui préservent la structure de Dirac sous-jacente des systèmes à hamiltonien de port lors du passage d'une représentation continue à une représentation discrète. En particulier, des méthodes mixtes d'éléments finis et des méthodes aux différences finies sur des maillages décalés sont développées pour la discrétisation de systèmes à paramètres distribués, tant dans l'espace que dans le temps. Ces méthodes garantissent que les modèles de dimension finie ainsi obtenus conservent le bilan énergétique et les propriétés de passivité du système d'origine.
• Le contrôle basé sur la passivité pour les systèmes à dimension finie et infinie porte sur la conception de lois de contrôle physiquement interprétables qui exploitent la passivité et la structure énergétique des modèles hamiltoniens par ports. Le modelage de l'énergie et l'injection d'amortissement constituent les principales méthodologies : elles modifient l'hamiltonien en boucle fermée et la structure d'amortissement de manière à ce que le point de fonctionnement souhaité devienne un équilibre stable, l'hamiltonien modelé faisant office de fonction de Lyapunov.Pour les systèmes à paramètres distribués, qu'on utilise l'approche de « lumping » précoce ou tardif, on examine minutieusement à la fois la bien-poséité et la stabilité du système en boucle fermée ainsi obtenu.Les contrôleurs conçus étant des lois de rétroaction d'état, leur mise en œuvre nécessite la conception conjointe d'observateurs ; le contrôle basé sur des observateurs fait donc partie intégrante de ce thème. Toutes les méthodologies sont validées sur des plateformes expérimentales, notamment des systèmes robotiques et des prototypes d'actionneurs souples développés au sein de l'équipe.
• La thermodynamique irréversible étend le cadre de l'hamiltonien de port aux systèmes dans lesquels la production d'entropie est fortement couplée aux autres variables d'état. De nouvelles structures port-hamiltoniennes sont en cours de développement afin de rendre compte de ce couplage et de fournir une description de ces systèmes cohérente en termes d'énergie et d'entropie, ouvrant ainsi la voie à des stratégies de contrôle fondées sur la passivité et l'entropie, avec attribution d'entropie, conformément à la méthodologie de contrôle plus large de l'équipe.
Savoir-Faire
L'équipe MOCOPHYS est spécialisée dans :
• Modélisation basée sur l'énergie. L'équipe travaille sur la modélisation de systèmes à paramètres concentrés et à paramètres distribués à l'aide de formulations explicites et implicites de type « port-Hamiltonien », en combinant des approches de modélisation fondées sur la physique et des approches de modélisation « physics-informed » basées sur les données, avec des extensions aux systèmes régis par la thermodynamique irréversible.
• Discrétisation préservant la structure. Schémas de discrétisation spatiale — méthodes mixtes d'éléments finis et méthodes des différences finies sur des maillages décalés — qui préservent la structure de Stokes-Dirac sous-jacente des systèmes hamiltoniens à paramètres distribués, combinés à des schémas d'intégration temporelle préservant la structure afin de compléter la discrétisation dans le temps et dans l'espace.
• Conception de contrôleurs et d'observateurs pour les systèmes non linéaires. La conception de contrôleurs est abordée tant pour les systèmes hamiltoniens à ports de dimension finie que pour ceux de dimension infinie, en s'appuyant principalement sur la mise en forme de l'énergie, l'injection d'amortissement et l'affectation d'entropie comme méthodologies principales pour les systèmes non linéaires, y compris des extensions aux systèmes régis par la thermodynamique irréversible. La conception d'observateurs pour les systèmes non linéaires est également étudiée, tant en tant que problème autonome que dans le cadre de la mise en œuvre d'un contrôle basé sur des observateurs, avec une analyse de bien-posé et de stabilité s'appuyant en partie sur la théorie des semi-groupes pour les systèmes à paramètres distribués.
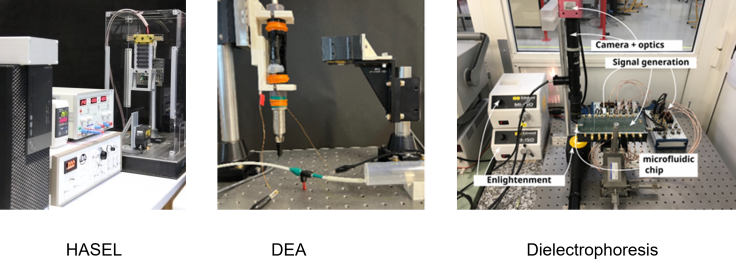
• Plateformes expérimentales et mise en œuvre. L'équipe fabrique et caractérise des actionneurs à polymères électroactifs et des puces microfluidiques, fournissant ainsi les références physiques sur lesquelles reposent la validation des méthodes de modélisation et de contrôle. Cette activité expérimentale englobe l'identification des systèmes, l'estimation des paramètres et la mise en œuvre du contrôle en temps réel à l'aide des plateformes dSPACE.
Mise en oeuvre